 EN
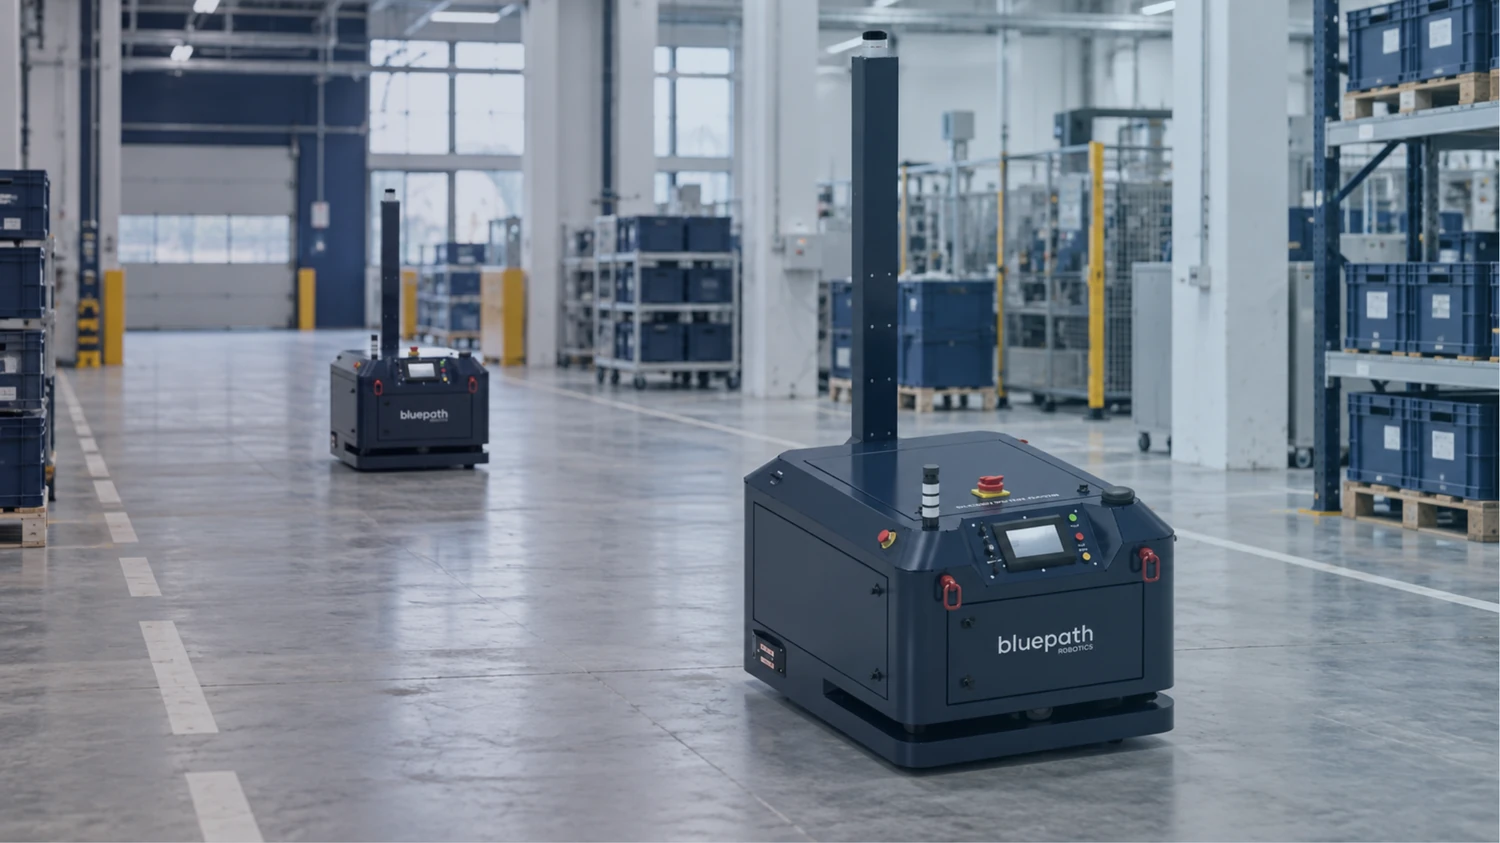
AMR filo yönetim yazılımı, bir depo veya fabrikada çalışan otonom mobil robotların taşıma görevlerini koordine eder. Görevlerin uygun araçlara atanması, ortak güzergahların kullanılması, şarj zamanlarının planlanması ve operasyonun izlenmesi bu kapsamda değerlendirilir. İşletmenin kullandığı yazılımlar ve üretim ekipmanlarıyla kurulan bağlantılar, robot hareketlerinin sahadaki ihtiyaçlara göre düzenlenmesini sağlar.
Bir depoda aynı anda birkaç taşıma talebi oluştuğunu düşünelim. Sevkiyat alanındaki bir paletin alınması gerekiyor, üretim hattı yeni malzeme bekliyor ve boşalan taşıma arabasının geri götürülmesi isteniyor. Her talebin başlangıç ve bitiş noktası belli. Ancak hangi aracın önce hangi işe gideceği, teslimat noktasının uygun olup olmadığı ve diğer robotların bu hareketten nasıl etkileneceği de belirlenmeli.
Filo yönetimini operasyon yöneticileri açısından önemli hale getiren, bu kararların birlikte ele alınmasıdır. Sistemin nasıl çalıştığını anlamak, otomasyon projesinin kapsamını tarif etmeyi ve tedarikçi görüşmelerinde doğru soruları sormayı kolaylaştırır. Bu nedenle yazılım değerlendirmesine, tesiste gerçekleşen bir taşıma işini başından sonuna kadar inceleyerek başlamak yararlıdır.
Bir taşıma talebinin tamamlanmış göreve dönüşmesi
Taşıma görevi bir operatörün ekrandan talep oluşturmasıyla, depo yönetim sisteminin bir siparişi serbest bırakmasıyla veya üretim ekipmanından gelen sinyalle başlayabilir. İş akışı, yükün nereden alınacağını, nereye bırakılacağını ve hareketten önce hangi koşulların sağlanacağını tanımlar. Birden fazla adımı olan uygulamalarda bu koşulların sırası da belirlenir.
Örneğin ambalajlama istasyonunun boş palet istediğini düşünelim. Talepte doğru palet tipi ve teslimat konumu bulunmalıdır. Teslimat alanı doluysa sistemin nasıl davranacağı önceden kararlaştırılır. Talep, alanın boşaldığı bilgisi gelene kadar sırada tutulabilir. Böylece bir aracın yola çıktıktan sonra uygun olmayan bir noktada beklemesi önlenmeye çalışılır.
Görevin tamamlanma koşulu da aynı açıklıkta tanımlanmalıdır. Robotun istasyona ulaşması, yükün teslim edildiği anlamına gelmeyebilir. Uygulamaya göre sensör bilgisi, operatör onayı veya başka bir sistemden gelen bildirim gerekebilir. Bu ayrım, stok kaydının ne zaman güncelleneceğini de etkiler.
Proje başlangıcında işi bugün yapan çalışanlarla bu adımları birlikte gözden geçirmek faydalıdır. Yerleşim planında görünmeyen beklemeler, kontrol noktaları ve günlük kararlar bu görüşmelerde ortaya çıkar. Yazılımın uygulayacağı kurallar için gereken bilgi de çoğunlukla bu ayrıntılarda bulunur.
Görevin uygun robota atanması
Görev atamada önce hangi araçların ilgili işi yapabildiği değerlendirilir. Taşıma kapasitesi, yük alma mekanizması, istasyon erişimi ve aracın mevcut durumu bu değerlendirmeyi etkiler. Konum, batarya seviyesi ve devam eden görevler de seçimde kullanılabilir. Hangi kriterin nasıl uygulanacağı, yazılıma ve proje yapılandırmasına bağlıdır.
Örnek bir filoda taşıma arabalarını çeken bir tugger ile palet taşıyan forklift tipi AMR bulunabilir. Palet talebinin uygun yük alma donanımına sahip araca atanması gerekir. Taşıma arabasında ise bağlantı mekanizması veya istasyona yaklaşma biçimi belirleyici olabilir. Bu bilgiler görev tanımına doğru işlendiğinde, araç seçimi sahadaki fiziksel koşullarla uyumlu hale gelir.
Öncelik kuralları da operasyon ekibiyle birlikte belirlenmelidir. Üretim hattında malzeme eksilmesine bağlı bir talep ile uygun zamanda yapılabilecek boş araba dönüşü aynı önceliğe sahip olmayabilir. İki bölümün aynı anda acil talep oluşturması durumunda hangi kuralın uygulanacağı netleştirilmelidir. Önceliği değiştirme yetkisinin kimde olduğu da günlük kullanım açısından önem taşır.
Ortak güzergahlarda robot trafiğinin yönetilmesi
Robot trafik yönetimi, birden fazla aracın kullandığı alanlara erişimi düzenler. Dar koridorlar, kavşaklar ve yoğun teslimat noktaları özellikle dikkat ister. Bir robotun yanlış yerde beklemesi, farklı bir görevi yürüten aracın yolunu veya çalışanların istasyona erişimini engelleyebilir.
İki robotun karşılıklı geçişe izin vermeyen bir koridorun iki ucuna yaklaştığını düşünelim. Tanımlanan trafik kuralı, koridoru bir araca ayırırken diğerini uygun bekleme noktasında tutabilir. Burada bekleme konumunun seçimi de önemlidir. Bekleyen robotun bir kapıyı, yaya geçişini veya yük alma alanını kapatmaması gerekir.
Tugger uygulamalarında güzergah incelemesi, çekilen taşıma arabalarını da kapsamalıdır. Dönüşte ihtiyaç duyulan alan ve kavşağın tamamen boşalması için gereken mesafe, yük düzenine göre değişir. Bu koşullar gerçek taşıma konfigürasyonuyla devreye alma sırasında kontrol edilmelidir. Çizim üzerindeki geçiş genişliği, tek başına uygulamanın uygunluğunu göstermeyebilir.
Filo düzeyindeki trafik koordinasyonu, robot üzerindeki navigasyon ve güvenlik işlevleriyle birlikte çalışır. Koruyucu algılama, güvenli duruş ve uygulamaya yönelik risk değerlendirmesi ayrıca ele alınır. Tedarikçi görüşmesinde hangi kararın merkezi yazılımda, hangisinin araç üzerinde verildiğini açıklığa kavuşturmak, sistemin davranışını anlamaya yardımcı olur.
WMS ERP ve MES sistemleriyle bağlantı kurulması
Depo yönetim sistemi olarak kullanılan WMS, stok konumları ve depo içi hareketler gibi süreçleri yönetir. ERP, işletmenin daha geniş planlama ve kaynak yönetimi ihtiyaçlarını karşılar. MES ise üretimin sahadaki yürütülmesini takip eder. Projenin mimarisine göre bu sistemler taşıma talebi oluşturabilir ve otomasyon sisteminden durum bilgisi alabilir.
Entegrasyonda her bildirimin ne anlama geldiği belirlenmelidir. Bir talebin kabul edilmesi, yükün alınması ve teslimatın tamamlanması farklı olaylardır. Kaynak sistem bu olaylara göre stok durumunu değiştirebilir veya sonraki üretim adımını başlatabilir. Hangi bilginin hangi aşamada gönderileceği bu yüzden önemlidir.
Örneğin ilk yanıt geciktiği için aynı taşıma talebinin yeniden gönderildiğini düşünelim. Entegrasyon tasarımı, bu mesajın mevcut bir talebe ait olduğunu nasıl tanıyacağını açıklamalıdır. Aynı hareket için ikinci bir görev oluşturulması, sahada gereksiz araç yönlendirmesine yol açabilir. Bu senaryoyu birlikte test etmek, ekiplerin sorumluluklarını da görünür hale getirir.
Sipariş kaydını hangi sistemin tuttuğu, hedef konumu kimin doğruladığı ve iptal taleplerinin nasıl işlendiği proje kapsamında yazılı hale getirilmelidir. Böylece bir sorun çıktığında depo, otomasyon ve bilgi teknolojileri ekipleri aynı olay kaydı üzerinden konuşabilir. Uygulamayı devralacak kişilerin de bu bilgiye erişebilmesi gerekir.
Kapılar konveyörler ve istasyonlarla koordinasyon
Bir AMR, taşıma görevini sürdürmek için tesis ekipmanından onay bekleyebilir. Otomatik kapının geçişe hazır olması, konveyörün yük alabilmesi veya teslimat istasyonunda boş alan bulunması gerekebilir. Çevre birimi entegrasyonu, bu durumları taşıma akışının ilgili adımlarıyla ilişkilendirir.
Bir konveyöre yük bırakma senaryosunda robotun doğru konuma geldiği, yük transferinin başlayabileceği ve işlemin tamamlandığı ayrı ayrı doğrulanabilir. Proje ekibi her aşamada hangi sinyalin kullanılacağını belirlemelidir. Beklenen sinyal gelmezse uygulanacak işlem de kararlaştırılır. Görevi bekletmek, operatöre bildirim göndermek veya tanımlı müdahale prosedürünü başlatmak seçenekler arasında olabilir.
Konveyör veya kapı kontrolü başka bir tedarikçinin sorumluluğundaysa testlere ilgili ekip de katılmalıdır. İki sistem arasındaki geçiş adımları birlikte incelendiğinde, bir işlemin tamamlandığına dair farklı varsayımlar önlenebilir. Bu çalışma için ekipmanın olağan dışı durumları da konuşulmalıdır. Bakım nedeniyle kapalı bir istasyonun yazılımda nasıl gösterileceği buna örnektir.
Şarj planının vardiya düzenine uyarlanması
Filo yönetimi, araçların batarya seviyelerini ve şarj istasyonlarının uygunluğunu taşıma görevleriyle birlikte değerlendirebilir. Amaç, ihtiyaç duyulan araçların operasyon için hazır olmasını sağlamaktır. Şarj yaklaşımı, batarya teknolojisine, araç özelliklerine ve iş yükünün gün içindeki dağılımına göre belirlenir.
Sevkiyatın belirli saatlerde yoğunlaştığı bir depoda, yoğunluk başlamadan önce hangi araçların hazır bulunacağı konuşulmalıdır. Vardiya düzeni değişen bir fabrikada ise şarj için uygun zamanlar günlere göre farklılaşabilir. Yazılım ayarlarının bu çalışma düzeniyle uyumlu olması gerekir. Uygun strateji, gerçek talep akışı incelenerek oluşturulur.
Şarj alanlarına ulaşım da yerleşim incelemesine dahil edilmelidir. Yoğun bir transfer noktasının yanındaki istasyona erişmek, beklenenden zor olabilir. Ayrıca bir şarj ünitesi kullanılamadığında operatörün ne yapacağı belirlenmelidir. Eğitim sırasında bu durumun gösterilmesi, vardiya ekibinin yalnızca normal çalışma düzenine hazırlanmasını önler.
Beklemelerin nedenini operatöre açık biçimde göstermek
Operatörün ihtiyacı, bir görevin neden beklediğini ve hangi müdahaleyi yapabileceğini anlamaktır. Aracın konumu, yürüttüğü iş, istasyonun durumu ve ilgili hata bilgisi birlikte değerlendirildiğinde sorun daha kolay tarif edilir. Haritadaki bir robot simgesi, taşıma sürecine ilişkin bilgiyle desteklendiğinde anlam kazanır.
Bir aracın teslimat istasyonu önünde beklediğini düşünelim. Alan dolu olabilir, yük aktarım onayı gelmemiş olabilir veya araç bir arıza bildirmiş olabilir. Her durum farklı bir aksiyon gerektirir. Bazılarında depo ekibi, bazılarında bakım veya otomasyon ekibi devreye girebilir. Arayüzdeki mesajların bu ayrımı yapmaya yardımcı olması beklenir.
Operatör eğitiminde bu örnekler kullanılabilir. Kullanıcıdan geciken bir görevi ekranda takip etmesi, sebebini açıklaması ve yetkisi dahilindeki adımları uygulaması istenebilir. Açıklama anlaşılır değilse mesaj metni veya prosedür yeniden değerlendirilmelidir. Böylece teslim öncesinde günlük kullanımı etkileyen eksikler fark edilir.
Görev geçmişi, iyileştirme görüşmeleri için de somut bir başlangıç sağlar. Aynı istasyonda tekrar eden beklemeler varsa ekipman, talep zamanı ve çalışma yöntemi birlikte incelenebilir. İncelemenin belirli bir noktaya dayanması, sorumluların aynı problemi değerlendirmesini kolaylaştırır.
VDA 5050 ve farklı üreticilerin robotları
VDA 5050, mobil robotlar ile merkezi kontrol sistemi arasındaki iletişim arayüzünü tanımlar. Taşıma ve durum bilgilerinin ortak bir yapı üzerinden paylaşılmasını destekler. Farklı üreticilere ait araçların yer aldığı projelerde bu iletişim çerçevesi önem kazanır.
Uyumluluk, planlanan uygulama kapsamında değerlendirilmelidir. Kullanılan arayüz sürümü, desteklenen komutlar ve bileşenlerin sorumlulukları netleştirilir. Ortak bir protokolün bulunması, tesisteki her iş akışının bütün robotlarla doğrudan uygulanabileceğini tek başına göstermez.
Farklı üreticilerden araçların çalışacağı bir proje için temsil niteliğinde bir taşıma senaryosu hazırlanabilir. Sistemler arasındaki bilgi aktarımı, görev önceliğinin değişmesi ve kesinti sonrasında işe dönüş bu senaryoda gösterilmelidir. Her bağlantı noktasındaki sorunun çözümünden kimin sorumlu olacağı da kayda alınmalıdır. Bu yaklaşım, kabul sürecinde tarafların neyi doğrulayacağını daha açık hale getirir.
Yazılımın mevcut fabrikanın çalışma düzenine hazırlanması
Mevcut bir tesiste otomasyonu etkileyen günlük alışkanlıklar bulunur. Bir koridor vardiya değişiminde geçici depolama için kullanılabilir. Bakım sırasında teslimat noktası başka yere taşınabilir. Eksik bilgi içeren bir taşıma talebi, bugün iki çalışanın konuşmasıyla çözülebilir. Bu koşullar, iş akışı yapılandırılmadan önce değerlendirilmelidir.
Üretim, lojistik ve bakım ekipleriyle birlikte güzergahı yürümek iyi bir başlangıçtır. Yükün hazır olduğu andan bir sonraki kullanıcıya teslim edildiği ana kadar süreç izlenir. Bilginin kimler arasında aktarıldığı ve hangi noktada çalışanların karar verdiği not edilir. Otomasyonun bu kararları nasıl ele alacağı daha sonra belirlenebilir.
Ağ kapsaması, sunucu düzeni, erişim yetkileri ve destek sorumlulukları için bilgi teknolojileri ekibi de sürece katılmalıdır. Yazılım güncellemelerinin ne zaman yapılacağı ve iletişim kesintisinde operasyonun nasıl davranacağı kararlaştırılır. Bu düzenlemeler tesisin koşullarına göre belgelendirilir ve ilgili ekiplerle paylaşılır.
Pilot uygulamada günlük aksaklıklara da yer verilmelidir. Dolu bir teslimat konumu veya geçici olarak kullanılamayan bir istasyon, sonraki adım gerçekleşemediğinde akışın nasıl davranacağını gösterir. Test bulguları hem yazılım ayarlarını hem de çalışma prosedürünü geliştirmek için kullanılabilir. Devreye alma takviminde bu düzeltmelere zaman ayrılması önemlidir.
AMR filo yönetim yazılımını değerlendirirken sorulacak sorular
Bir yazılım gösterimini kendi malzeme akışınız üzerinden yürütmek, değerlendirmeyi somutlaştırır. Ekiplerin iyi bildiği bir taşıma işi seçin. Talebin sisteme nasıl girdiğini, aracın hangi koşullara göre atandığını ve teslimatı bekleyen kişinin tamamlanma bilgisini nasıl aldığını görmeyi isteyin.
Ardından senaryodaki bir koşulu değiştirin. Teslimat alanını kullanılamaz hale getirin veya daha öncelikli bir talep ekleyin. Operatörün ne gördüğünü, hangi adımın otomatik gerçekleştiğini ve hangi müdahalenin yetki gerektirdiğini sorun. Bu inceleme, yoğun bir vardiyada sistemin ne kadar anlaşılır olduğunu değerlendirmeye yardımcı olur.
Değişiklik yönetimini de konuşun. Bir teslimat istasyonu taşındığında akışı kim güncelleyecek? Güzergahı kim doğrulayacak? Başka bir bölüm sisteme dahil olduğunda yeni öncelikleri kim tanımlayacak? Araç sayısı arttığında hangi ortak alanlar yeniden incelenecek? Bu sorular, proje sonrasında ihtiyaç duyulacak desteği tarif eder.
AMR ve AGV tekliflerini değerlendirirken eğitim ve dokümantasyonun kapsamı da bu çerçevede ele alınabilir. Sistemi devralan operasyon ekibi, kendi taşıma işinin nasıl yürüdüğünü ve bir sorun çıktığında hangi bilgiyi nerede bulacağını açıklayabilmelidir. Sorumlulukların yazılı olması, vardiyalar arasındaki uygulama farklarını azaltmaya yardımcı olabilir.
Bluepath Robotics ile filo ve malzeme akışının birlikte yönetilmesi
Bluepath Robotics’in merkezi yazılım platformu, Fleet Manager, Material Flow Manager, Peripheral Manager ve Stock Manager modüllerini ortak bir web arayüzünde bir araya getirir. Modüller, araç koordinasyonu, taşıma iş akışları, tesis ekipmanlarıyla iletişim ve depolama operasyonlarını kapsar. Platform, ERP ve WMS entegrasyonunu destekler.
Bu işlevler, operasyon ekibiyle tek bir malzeme hareketi üzerinden değerlendirilebilir. Yükün bulunduğu konum, taşıma talebini başlatan olay, uygun araç ve teslimatın nasıl doğrulanacağı birlikte ele alınır. İlgili unsurların tesiste nasıl yapılandırılacağını proje kapsamı belirler.
Sık sorulan sorular
AMR filo yönetim yazılımı WMS yerine kullanılabilir mi?
Bu sistemlerin sorumlulukları çoğunlukla farklıdır. WMS depo süreçlerini ve stok kayıtlarını yönetirken filo yazılımı robotların taşıma işlerini koordine eder. Bazı platformlarda depolamaya ilişkin ek işlevler bulunabilir. İşlevlerin kesiştiği alanlarda hangi kaydın ve kararın hangi sisteme ait olduğu proje kapsamında belirlenmelidir.
Operatörler manuel taşıma talebi oluşturabilir mi?
Birçok uygulamada iş sistemlerinden gelen taleplerin yanında operatör arayüzünden veya tanımlanmış bir cihazdan talep oluşturulabilir. Manuel taleplerin aynı öncelik ve doğrulama kurallarına nasıl dahil edildiği açıklanmalıdır. Kullanıcının, talebin kabul edilip edilmediğini görebilmesi de tekrar eden istekleri yönetmek açısından yararlıdır.
Az sayıda robot için merkezi yönetim gerekli olabilir mi?
İhtiyaç, araç sayısının yanında iş akışına bağlıdır. Küçük bir uygulamada da ortak istasyonlar, otomatik kapılar veya depo sistemiyle koordinasyon gerekebilir. Yazılım kapsamı bu bağlantılar ve ileride planlanan genişleme üzerinden değerlendirilmelidir. Tesisten seçilen örnek görevler, gereksinimi daha açık hale getirir.
Kabul öncesinde hangi senaryolar görülmeli?
Tam bir taşıma görevi ve üzerinde anlaşılmış aksaklık senaryoları, sistemi kullanacak ekiplerle birlikte izlenmelidir. Kullanılamayan bir hedef konum, tekrar gönderilen talep ve kesinti sonrası işe dönüş örnekleri değerlendirilebilir. Beklenen davranış kayda alınmalı, operatörlerin gerekli bilgiye erişebildiği doğrulanmalıdır.
Malzeme akışınızı Bluepath Robotics ile değerlendirin
AMR uygulaması planlıyor veya mevcut operasyonunuzu gözden geçiriyorsanız Bluepath Robotics ile iletişime geçin. Taşıma ihtiyaçlarınız üzerinden filo yönetimini, tesis ekipmanlarını ve işletme sistemleriyle kurulacak bağlantıları birlikte değerlendirelim.


